具身智能靠模仿学习和遥操作示教训练,而这两件事的天花板,从来不是算法,而是数据。
机器人数采设备通常把多路摄像头装在头部、胸前、手腕,再配上IMU等传感器。这些传感器分散在多块主板上,各自采集数据,最后再汇总。听起来只是"把数据收齐",实际却卡在同一个问题上——时间对不齐。
时间对不齐,直接影响数据的可用性与模型训练效果!
这种分布式架构主要面临三个痛点:
痛点一:多块主板,各走各的钟
各主板时钟相互独立,开机时刻不一样,晶振误差也不一样,时间戳之间存在偏差,而这个偏差会随着运行持续放大。按50ppm的晶振误差算,一天下来,累计偏差可以达到4秒以上。
痛点二:时间戳根本不是“采集时刻”
很多方案是在应用层收到图像时才打戳。可这时候,图像早就走完了ISP处理、缓存排队、系统调度等一整条链路,延迟动辄几十毫秒,而且每帧还不一样。记录的时间和真实采集的时间对不上,事后连修正的机会都没有。
痛点三:各路相机出帧互不相干
各节点各自启动、各自出帧,彼此毫无协同。对30fps的相机来说,同一帧的真实拍摄时刻最多能相差近33ms;再加上每次启动的错位都不一样,各板晶振还有细微差异,错位还会在运行中不断漂移。
三个痛点指向同一个结论:分布式数采的核心难题,不是"采得到",而是"对得齐"。
方案概述:让所有节点活在同一个时钟里
分布式系统最容易踩的坑,往往不是算法,而是时间。每个节点都用自己的表判断先后,几十毫秒的偏移就足以让事件顺序翻转、日志对不上因果。破题思路很直接——把"各自为政"改成"统一指挥":时间基准只由一个权威源下发,节点只执行、不解释。
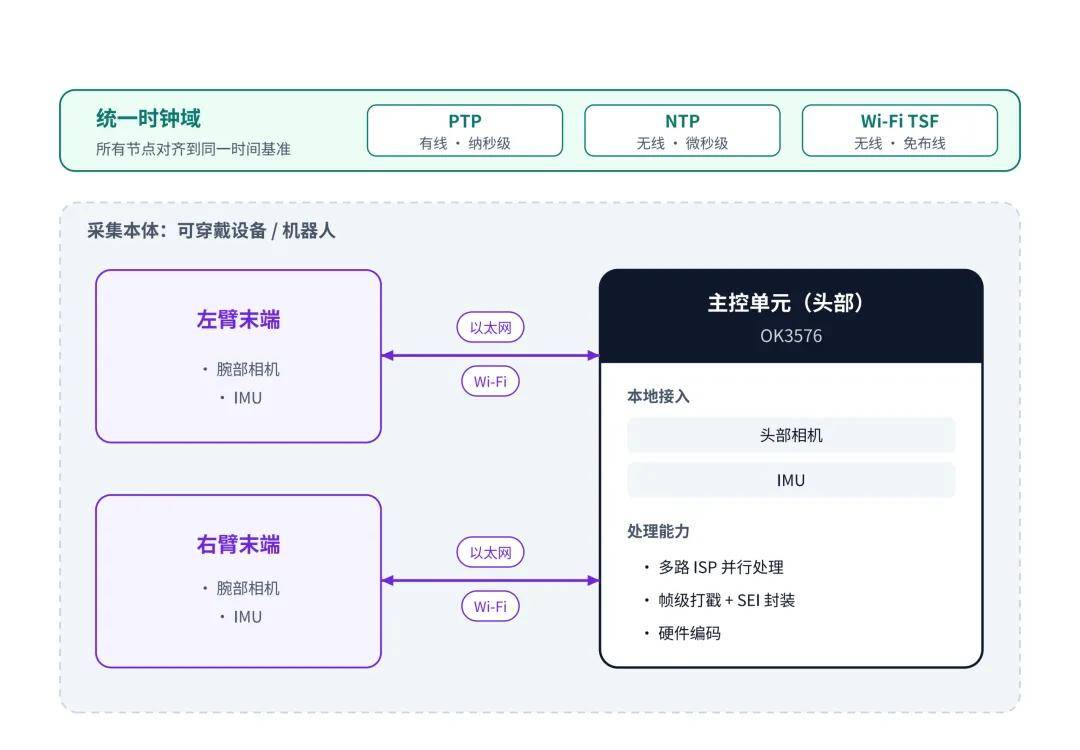
系统方案总览
头臂连接:
主控和手臂末端之间,可以走有线以太网配合PTP对时,也可以走无线Wi-Fi配合NTP或Wi-Fi TSF对时。
端侧职责:
每个节点在本地完成采集、打戳、编码,再把时间戳等元数据SEI的形式,随H.265码流一起汇总到主控。主控拿到后,按时间戳把这些数据配成"同一时刻的一组"。
核心能力:
主控飞凌嵌入式OK3576-C开发板,支持多路相机接入、多路ISP并行处理和硬件编码;末端用飞凌嵌入式OK1126B-S开发板,负责腕部相机和IMU的采集。关键在于——所有节点处于同一个时钟域。
软硬件配套清单
硬件配置
- 飞凌嵌入式OK3576-C开发板×1
- 飞凌嵌入式OK1126B-S开发板×2
- MIPI摄像头模组×4
- 千兆交换机、网线
- HDMI显示器
- 电源、数据线等配件
软件配置
- 操作系统:Linux 6.1(PREEMPT_RT实时补丁)
- 多媒体框架:Rockit
系统框架与组网:一端发、一端收,各管四件事
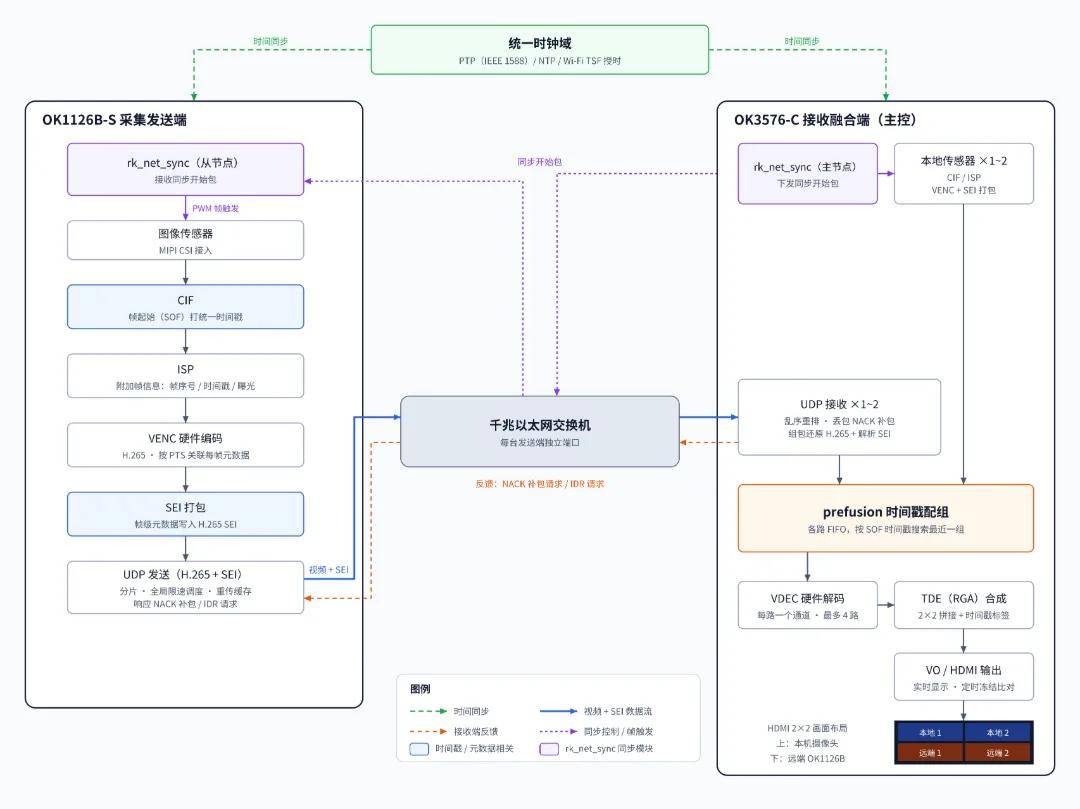
系统框架与组网
飞凌嵌入式OK1126B-S开发板采集发送端——把"源头"这四件事做扎实
- 同步触发:接收主控下发的同步开始包,到达约定启动时刻,拉起触发信号,让传感器出帧。
- 源头打戳:在帧起始时刻,就给每一帧打上统一时间戳。注意是"帧起始",不是"应用收到"。
- 编码封装:VENC把图像编码为H.265,帧级元数据写进SEI,随码流一起传输。
- 可靠发送:码流分片后,通过UDP发出,并能响应主控的NACK补包和IDR请求。
飞凌嵌入式OK3576-C开发板接收融合端——把"汇聚"这四步跑通
- 同步下发:飞凌嵌入式OK3576-C开发板作为主控端,下发同步开始包,同时触发本地传感器。
- 数据接收:接收各远端码流,完成乱序重排、丢包补包和组包,解析SEI取出时间戳;本地摄像头同样完成打戳与编码。
- 时间戳配组:prefusion模块按SOF时间戳,从各路数据里挑出时间最接近的一组帧。
- 解码显示:配好的一组帧经VDEC硬件解码、TDE拼接成2×2画面,通过HDMI实时输出。
分层同步精度实测:纳秒到十几微秒,逐级拆解
方案说得好,不如数据站得住。这套系统把同步拆成四层,每一层单独实测。
第一层 · 时钟对齐
通过PTP硬件时间戳,让多块处理器的系统时间保持一致,为后续各层提供统一时间基准。实测平均绝对偏差12.807纳秒。
第二层 · 触发分发
用PWM驱动摄像头的FSYNC引脚,让同一块板上的多路摄像头同时开始曝光。同板双路实测平均同步偏差0.5微秒。
第三层 · 跨板起跑
主板通过UDP下发同一个启动时刻,各板到点后各自使能本地PWM,实现跨板同步触发。实测平均时延10.77微秒。
第四层 · 多路成帧对齐
每帧写入时间戳,再按时间戳匹配各路数据,得到应用最终使用的帧组。实测平均绝对差13.9–16.5微秒。
一张表看清四层的量级:
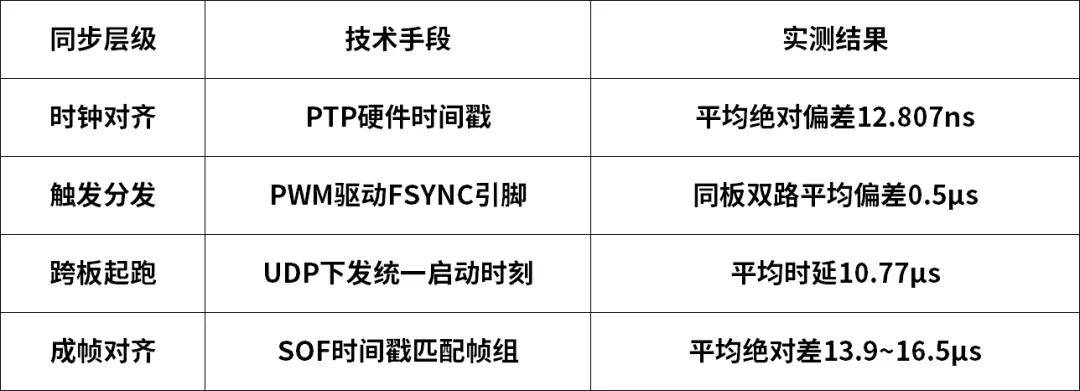
从12.8纳秒的时钟基准,到十几微秒的成帧对齐——这个量级,已经足以支撑多模态数据在训练时真正"对上同一瞬间"。
三个痛点,三把钥匙
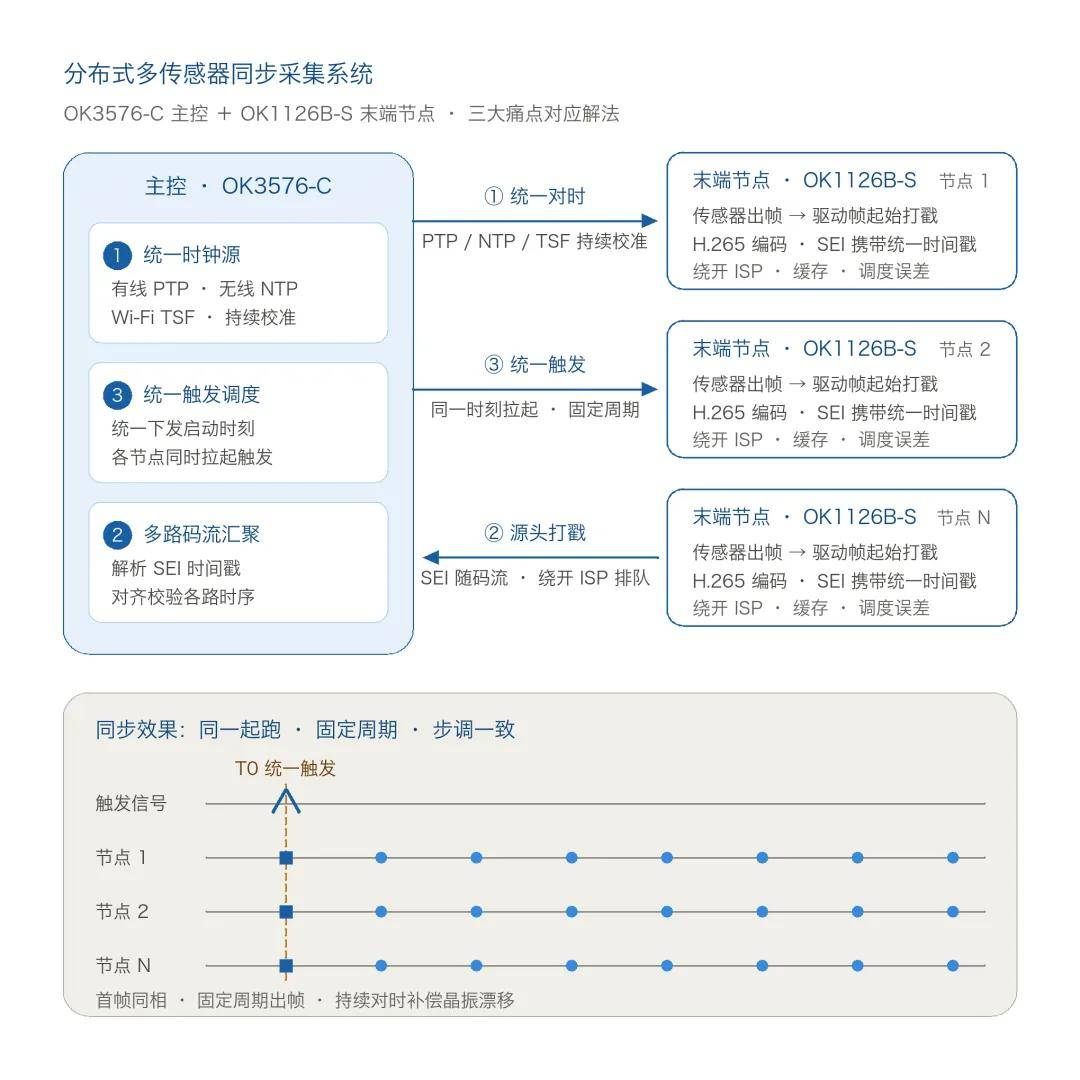
这套方案以飞凌嵌入式OK3576-C开发板为主控、飞凌嵌入式OK1126B-S开发板为末端节点,搭出一套分布式多传感器同步采集系统,对开头三个痛点逐一给出解法。
统一时钟
支持有线PTP、无线NTP及Wi-Fi TSF等多种对时方式,把各主板对齐到同一时钟域并持续校准,消除开机时刻差异和晶振漂移带来的累计误差。
源头打戳
在帧起始时刻由驱动记录统一时间戳,并以SEI形式随H.265码流传输,绕开ISP处理、缓存排队、系统调度引入的时间误差,让时间戳如实反映真实采集时刻。
统一触发
主控统一下发启动时刻,各节点在同一时刻拉起触发信号,按固定周期触发传感器出帧,让各路从同一时刻起跑、并保持步调一致。
具身智能的竞争,最后会落到数据的竞争。而数据的竞争,从第一帧的时间戳就已经开始了。
如果你正在做机器人多传感器数采,被时间对齐问题卡住,这套方案的思路和实测数据,欢迎参考与交流。
推荐阅读: